倒计时3天!|IROS 2026参会指南,一文掌握匹兹堡机器人盛会

INTELLIGENT ROBOTS & SYSTEMS
“

    IROS 2026将于9月27日至10月1日在美国宾夕法尼亚州匹兹堡David L. Lawrence Convention Center开幕。


IROS 2026不仅仅是一场传统的机器人学术会议。

1900+篇论文、20场Keynotes、86场Workshops & Tutorials、9项Competitions以及170+参展企业及品牌,IROS将科研、机器人技术、产业展示与行业交流集中于一周之内,是机器人研究人员、企业研发人员、创业公司及产业从业者了解全球机器人前沿进展的重要平台,更是一个覆盖科研、技术、产品、人才和产业合作的机器人生态平台。


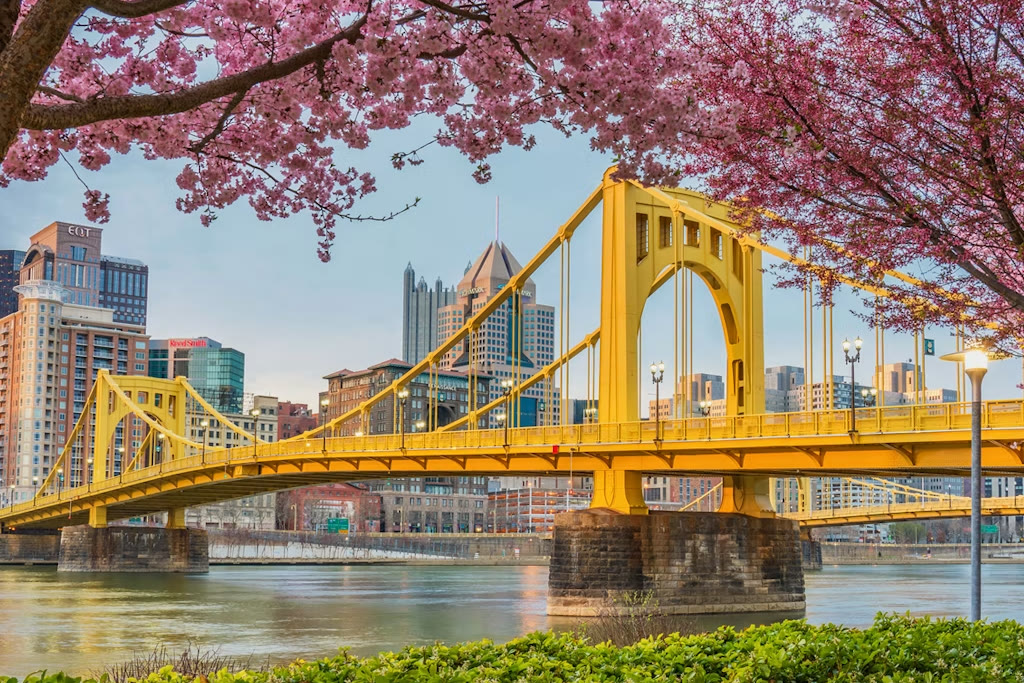
匹兹堡也是一座极具代表性的机器人之城。

这座城市已经完成了从传统“钢铁之都”到人工智能与机器人科创高地的华丽转型。以卡内基梅隆大学(CMU) 机器人研究所为核心,这里汇聚全球顶尖的机器人科研力量,诞生大量机器人与感知算法领域的前沿成果。


PA. USA

PITTSBURGH

依托顶尖院校的人才效应,匹兹堡培育出完整的本地产业集群,聚集超过130家机器人与自动驾驶相关企业,覆盖自动驾驶、移动机器人、特种机器人、航天机器人等多个赛道,Aurora Innovation、Carnegie Robotics等头部科创企业均扎根于此。旧钢铁厂房改造而成的机器人测试场地,为各类样机提供真实场景验证环境。

学术机构、创业公司、产业资本深度交织,让整座城市形成“科研‑原型‑测试‑商业化”的闭环生态,也为IROS大会赋予独一无二的本土产业底色。参会之余,企业也有机会对接当地实验室、科创团队,挖掘技术合作与人才机会。


IROS 2026到底有什么
对于观众而言,IROS 2026更适合被看作一次“全球机器人技术与产业趋势集中观察”。

IROS的核心内容可以概括为:

看 Paper

了解技术前沿


Paper Sessions是IROS最核心的学术内容

今年大会主会场收录1900+篇论文,将在现场23间会议室中进行演讲,覆盖机器人领域大量研究方向,包括:

· Robot Learning

· Robot Perception

· Manipulation

· Motion Planning

· Navigation

· Control

· Human-Robot Interaction

· Mobile Robots

· Autonomous Vehicles

· Robot Vision

· Multi-Robot Systems

· Tactile Sensing

· Dexterous Manipulation

· Embodied AI


会场内还设置Poster展区

Poster展区是重要的交互式学术交流区,包含正式会议论文海报与最新阶段性成果LBR海报。会场按技术主题分区布置,没有集中演讲,作者在展板前和参会者一对一深度交流,是深挖技术细节、对接科研人员的绝佳Networking场景。

因此,如果有明确关注的技术方向,不要试图把所有论文都看完,建议提前按照“技术关键词+企业产品方向”筛选感兴趣的板块。

看 Keynote

把握行业方向
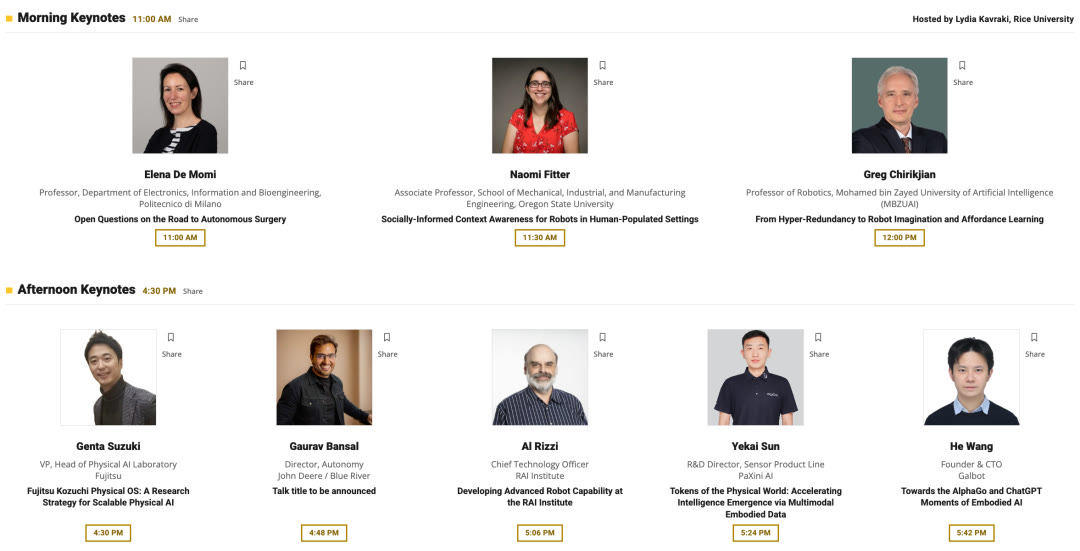
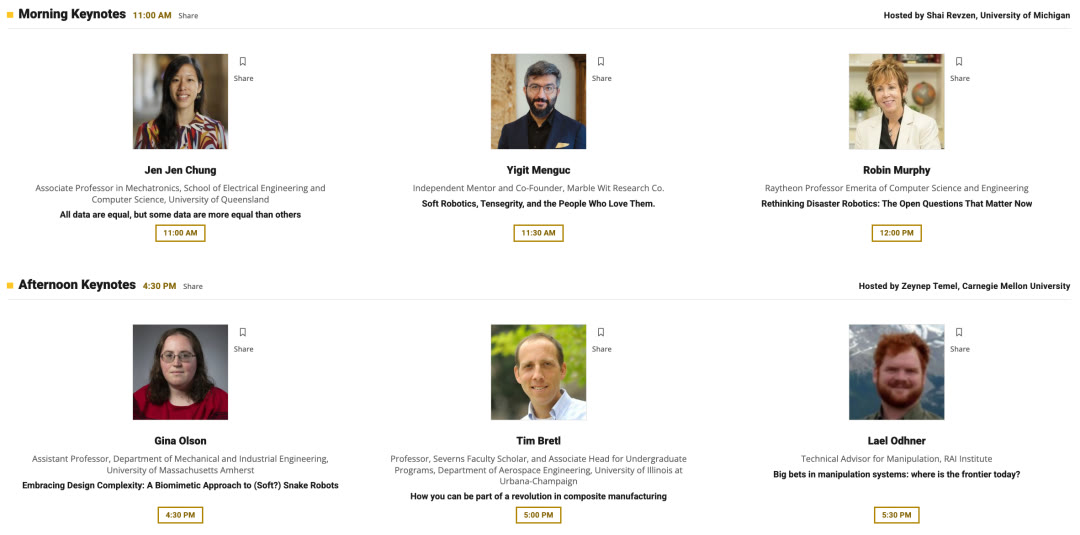
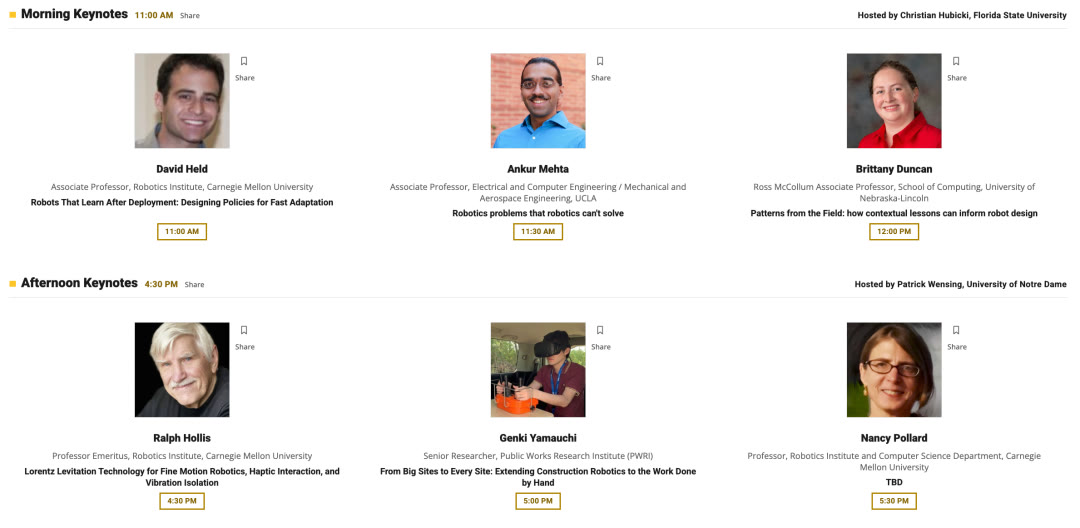
今年IROS共设置20场Keynote Talks。

对于参会者而言,Keynote的价值在于:不用在1900+篇论文里逐篇筛选,而是通过行业专家快速了解某个方向未来的发展趋势。


MONDAY, SEP. 28


TUESDAY, SEP. 29


WEDNESDAY, SEP. 30

看 Workshop

深入细分赛道

今年IROS有86场Workshops & Tutorials。Workshop是IROS主会之外细分深度研讨板块。

如果说Keynote更适合了解行业大趋势,那么Workshop更适合深入一个具体技术方向,或是聚焦尚未完全成熟、热点新兴方向。相比主会论文分会场,更侧重开放式讨论、圆桌、海报、Demo演示,产学研人员方便更直接、深度交流,跟踪细分赛道最新动向。

主要热点技术方向分类:


大模型/基础模型与机器人

包含视觉‑语言大模型、具身智能、世界模型、多机器人系统中大模型调度;讨论大模型落地机器人的物理接地、可靠性、验证、安全风险,重点探讨现实部署瓶颈与验证方法论。


机器人操作、灵巧交互、触觉感知

触觉传感、双臂操作、可形变物体操作、接触型移动操作;关注仿真‑实机迁移、可复现性、基准数据集、硬件传感器落地难题,部分设置工业专场、硬件Demo展示。


野外/真实场景移动机器人

足式机器人、野外地面机器人、无人机;重点讨论非结构化环境下数据集构建、状态估计、导航、真实环境测试,指出行业缺少标准化数据集与benchmark的痛点。


仿生、神经肌肉机器人、人机交互

神经肌肉机器人、仿生执行器、非语言人机交互;打通神经科学、生物力学与机器人硬件,探索仿生驱动、脑机、人机协作新范式。


垂直行业机器人

手术机器人、医疗机器人;结合数字孪生、生成AI、仿真模拟,面向安全关键场景的感知、仿真与控制系统研究。

!


1.Workshop议题更早期前沿,距离大规模商业化可能尚有距离,适合研发人员把握技术趋势、对接高校团队,市场商务人员可按需选择性参加。

2.需要单独购票,注册阶段勾选意向工作坊,部分名额有限,建议提前规划日程。

3.现场海报环节是极佳Networking机会,可以直接和领域研究者面对面交流。

4.建议提前在官网Workshops页面浏览每个工作坊摘要,筛选与自身业务(人形、AMR、灵巧手、感知)强相关场次,写进个人会议日程。

看 Competition

观察想法落地

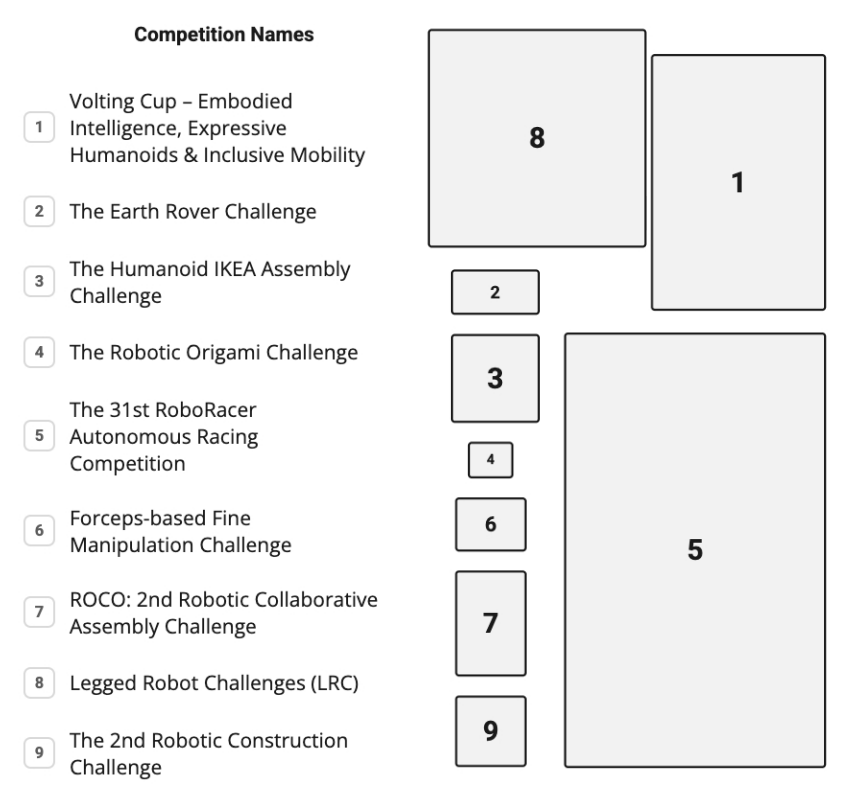
IROS 2026还设置了9项Competitions。

Competition的优势在于更容易看到技术在实际任务中的表现,现场竞赛往往比单纯看PPT更容易判断某项技术目前到底处于什么阶段。


Volting Cup - Embodied Intelligence, Expressive Humanoids & Inclusive Mobility

Volting Cup 是一项跨学科计划,它融合了机器人技术、艺术、包容性舞蹈和辅助技术,旨在探索人机交互的新形式。

参与者包括与残疾表演者一起工作的研究人员、工程师、艺术家、临床医生和康复专家,主题涵盖康复、适应性运动、包容性艺术实践和具身智能。


MON.

09-28

09:00‑17:00

Practice Day


TUE.

09-29

09:00‑17:00

Preliminary Trials & Semi‑finals


WED.

09-30

10:00‑16:00

Final Trials & Experience Exchange


The Earth Rover Challenge

该竞赛是一项实地自主导航竞赛,旨在测试机器人自主策略能力与专家级人类远程操作员在相同机器人和任务上的表现。

2026 年将设立四条赛道:城市赛道(GPS 航点)、室内赛道(图像目标,由纽约大学牵头)、越野赛道(图像目标,由乔治梅森大学牵头)以及一条从加州大学伯克利分校到斯坦福大学全长50英里的全新马拉松赛道。


MON.

09-28

09:00‑12:00 

Urban Navigation Track (GPS) Morning Missions, remote sites worldwide 

12:00‑13:00 

Lunch Break 

13:00‑16:00 

Urban Navigation Track (GPS) Afternoon Missions, remote sites worldwide 

16:00‑18:00 

Unseen Environment Mission


TUE.

09-29

09:00‑12:00 

Indoor Navigation Track (ImageGoal) Mission 

12:00‑14:00 

Lunch Break 

14:00‑18:00 

OffRoad Terrain Track (ImageGoal) Mission


WED.

09-30

9:00‑12:00 

Marathon Track, Leg 1 Start

12:00‑13:00 

Lunch Break 

13:00‑15:00 

Marathon Track, Leg 1 Continues 

15:00‑16:00 

Marathon Finish Window 

16:00‑18:00 

Awards & Wrapup


The Humanoid IKEA Assembly Challenge

参赛团队使用Unitree G1人形机器人自主组装IKEA UTTER儿童桌,重点考察双臂协作、空间理解和自主操作能力。


MON.

09-28

09:00‑12:00 

First Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑18:00 

Second Round of Teams Test Runs


TUE.

09-29

09:00‑12:00 

Third Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑18:00 

Fourth Round of Teams Test Runs


WED.

09-30

09:00‑12:00 

Fifth Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑16:00 

Sixth Round of Teams Test Runs 

16:00‑18:00 

Awards & Wrap‑up


The Robotic Origami Challenge

参赛队伍使用标准化的Sharpa Hands双手动机械臂和灵巧的末端执行器,将一张 15×15 厘米的纸折叠成纸飞机。通过折纸任务测试机器人和控制系统精细操作、力控、触觉感知能力。


MON.

09-28

09:00‑12:00 

First Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑18:00 

Second Round of Teams Test Runs


TUE.

09-29

09:00‑12:00 

Third Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑18:00 

Fourth Round of Teams Test Runs


WED.

09-30

09:00‑12:00 

Fifth Round of Teams Test Runs 

12:00‑13:00 

Lunch Break 

13:00‑16:00 

Sixth Round of Teams Test Runs 

16:00‑18:00 

Awards & Wrap‑up


The 31st running of the RoboRacer autonomous racing competition

参加Roboracer赛车比赛的队伍将根据给定的规格制造一辆 1:10 比例的自主赛车,并为其编写软件,以实现比赛目标:避免碰撞并尽可能缩短单圈时间。


MON.

09-28

9:30‑17:00 

Group and Individual Practice Sessions


TUE.

09-29

9:00‑12:00 

Group and Individual Practice Sessions

12:00‑15:00 

Time Trials

15:00‑17:00 

Obstacle Avoidance Check


WED.

09-30

9:00‑12:00 

Part 1 of Race

12:00‑15:00 

Part 2 of Race

15:00‑16:00 

Final Race, Prizes and Teardown


Forceps‑based Fine Manipulation Challenge

该赛事参考外科手术场景,基于协作机械臂搭载 EndoWrist 器械搭建精细操作基准测试,设置遥操作、自主操作两大赛道。


MON.

09-28

09:00‑18:00 

Team Teleoperation


TUE.

09-29

09:00‑18:00 

Individual Participants Teleoperation


WED.

09-30

09:00‑13:00 

Autonomy Demonstrations


ROCO: 2nd Robotic Collaborative Assembly Challenge

本赛事设置两大赛道:工业电路板装配(连接器插接、线缆排布、螺丝紧固、电池安装);积木装配(使用标准积木搭建定制化结构)。这是面向具身智能的基准测试平台,考核物理理解、灵巧操作、长时序推理以及泛化能力。


MON.

09-28

09:30‑17:00 

Brick Assembly Track & Industrial Board Assembly Track

‑ On‑site Deployment


TUE.

09-29

09:00‑17:00 

Brick Assembly Track & Industrial Board Assembly Track

‑ On‑site Deployment


WED.

09-30

09:00‑15:00 

Brick Assembly Track & Industrial Board Assembly Track

‑ On‑site competition

15:00‑16:00 

Award‑ Dismantling


Legged Robot Challenges (LRC)

该赛事在灾害救援主题地形下,对遥控与自主模式的机器人开展综合测评。

核心竞赛项目:恶劣地形导航(非视距障碍物、软泡沫路面、旋转圆盘、45° 楼梯、倾覆与托底风险);感知与机械灵巧操作(二维码识别、危险标识识别、应急按钮触觉操作)。


MON.

09-28

09:00‑18:00 

Practice Day


TUE.

09-29

09:00‑18:00 

Preliminary Trials and Semi Finals


WED.

09-30

09:00‑13:00 

Final Trials


The 2nd Robotic Construction Challenge

本赛事为高接触、强结构约束的搭建任务,此次以匹兹堡 “Three Sisters Bridges” 为主题,重点考验视觉不确定性条件与长时序规划能力。

看 Exhibition

探索创新产品

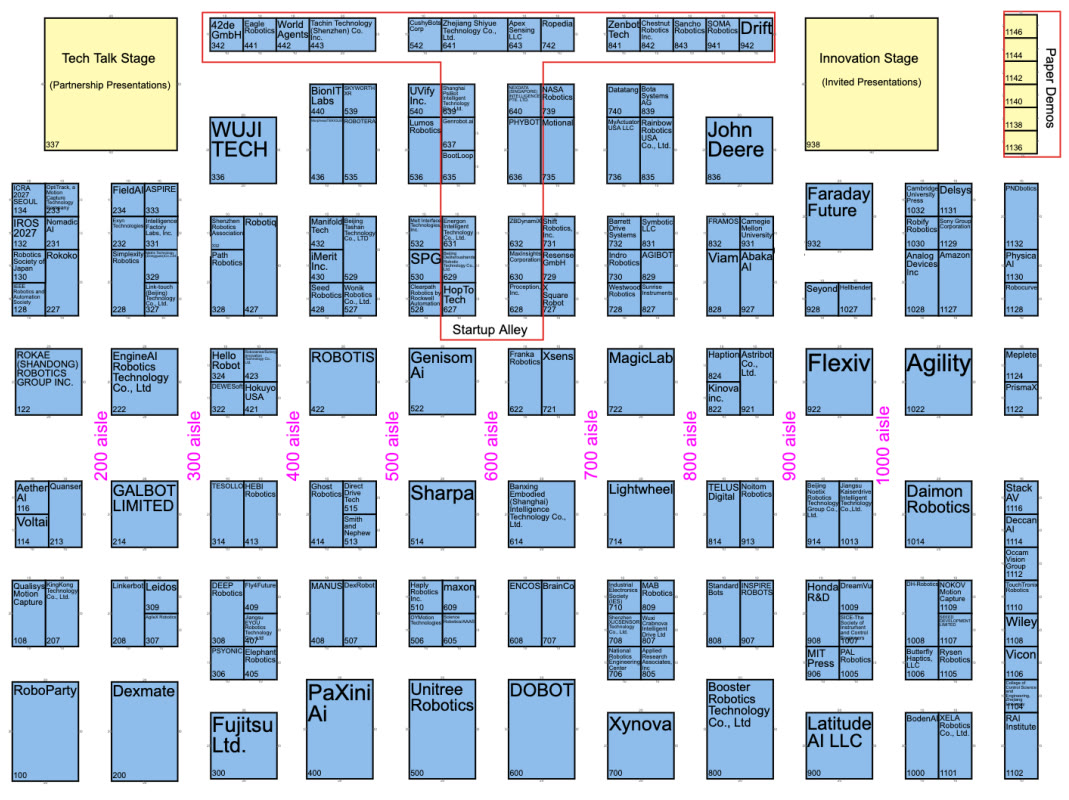
虽然IROS本质上是一场学术会议,但它的商业化属性正在不断增强。2026年现场将有170+公司和品牌亮相展会。

“中国智造”占比超30%,展品覆盖“人形/四足/移动机器人→控制系统→机械臂→灵巧手→触觉→视觉→执行器→零部件”全产业链,上下游配套完备,技术含量十足。

对于观众来说,IROS 2026不仅是一个技术交流平台,也是观察中国企业全球化布局的重要窗口。

如果主要参观展会,需要特别注意,9月27日晚上为Welcome Reception,展厅正式开放,9月28–30日为正式Exhibition Hours。

展览大厅靠近入口处内还设有Exhibit‑Demos区,经过大会评审征集入选,在公共演示区域集中进行可交互机器人原型系统演示。

9月30日(周三)15:00–16:00,IROS的年度经典活动机器人游行队伍将从创新舞台出发,巡游至展览区。现场将汇集各家参展商带来的机器人,一次性观摩各家设备的技术亮点与核心能力!

做 Networking


建立合作网络

海外参会,不止是观摩看得见的展品与技术演示;完成高质量的人脉链接与商务对接,更不虚此行。
 

本届展会拥有170余个企业展位,展位数量多,并不适合到现场漫无目的地随机闲逛。建议参会前就整理好专属逛展清单,分类标记三类重点对象:重点客户、主要竞争对手、潜在合作伙伴以及需要开展技术调研的企业,做到目标清晰、有的放矢。


同时本届大会主旨报告、Workshop工作坊、Tutorial技术教程场次繁多,议程时间大量重叠,如果抵达现场再临时决定行程,很容易错过高价值场次。参会前可以结合自身业务需求做好整体日程规划,筛选匹配的技术论坛,平衡好观展与听会的时间。


想要获得高质量对接效果,不能完全依靠现场偶遇。提前预约线下会面时间,避开现场人流高峰,拥有更充足的时间深度交流技术方案、探讨合作可能性,最大化利用短暂的展会窗口期,真正搭建起属于自己的海外合作网络。


本次活动,必杰将有4名工作人员抵达现场。无论您有参展、观展相关的各类需求,欢迎随时与我们联系,我们将为大家提供全方位支持。

必杰深耕企业出海服务二十年,专注工业自动化、机器人及智能物流领域,通过专业、系统化的服务,帮助中国企业构建全球市场通路,是众多品牌在海外拓展过程中值得信赖的合作伙伴。


当科研走出实验室,技术走向真实场景,IROS不仅是思想碰撞的平台,更是跨国产业协作的桥梁。

期待各位参会者在匹兹堡收获技术启发、拓展全球合作,把所见所思转化为企业创新与出海的实际动力!


更多展会详情及参展报名请咨询

飞   飞  13810891296

汪梦严  15801303546

郭加月  18611775417

姜   葵  13910118307

吕   静  13701371969

胡燕飞  13811964010
 

前一个:顶会直击 | ICRA 2026 盛大启幕后一个:聚力狮城,智联东盟 | CeMAT Southeast Asia 2026圆满落幕